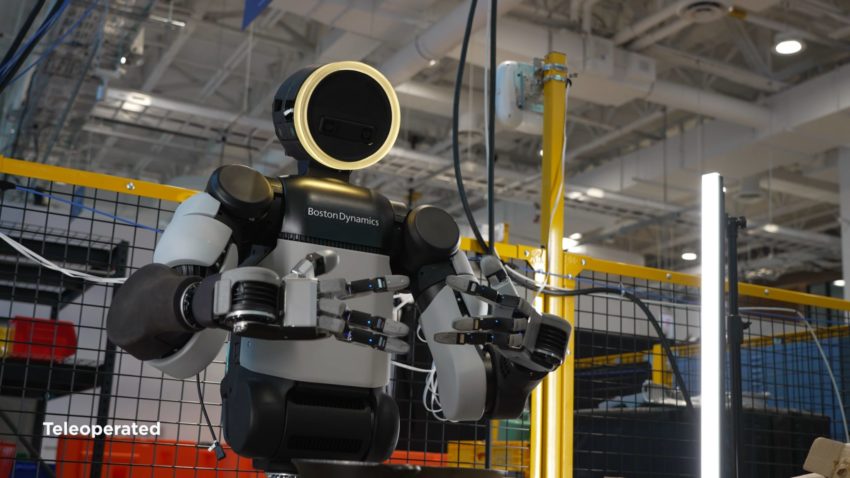
Boston Dynamics kini menguji tangan baharu bagi robot humanoid Atlas yang direka khusus untuk mengimbangi keperluan ketangkasan, kekuatan, kos, dan kebolehbaikan.
Tangan ini mempunyai 13 darjah kebebasan (DOF) dengan empat jari termasuk ibu jari yang sangat fleksibel, membolehkan pelbagai jenis genggaman seperti cubitan halus, genggaman tripodal, dan penggunaan alat dengan lebih tepat.
Walaupun tidak mempunyai jari kelingking, reka bentuk ini dipilih kerana faktor kos dan praktikaliti tanpa menjejaskan fungsi utama.
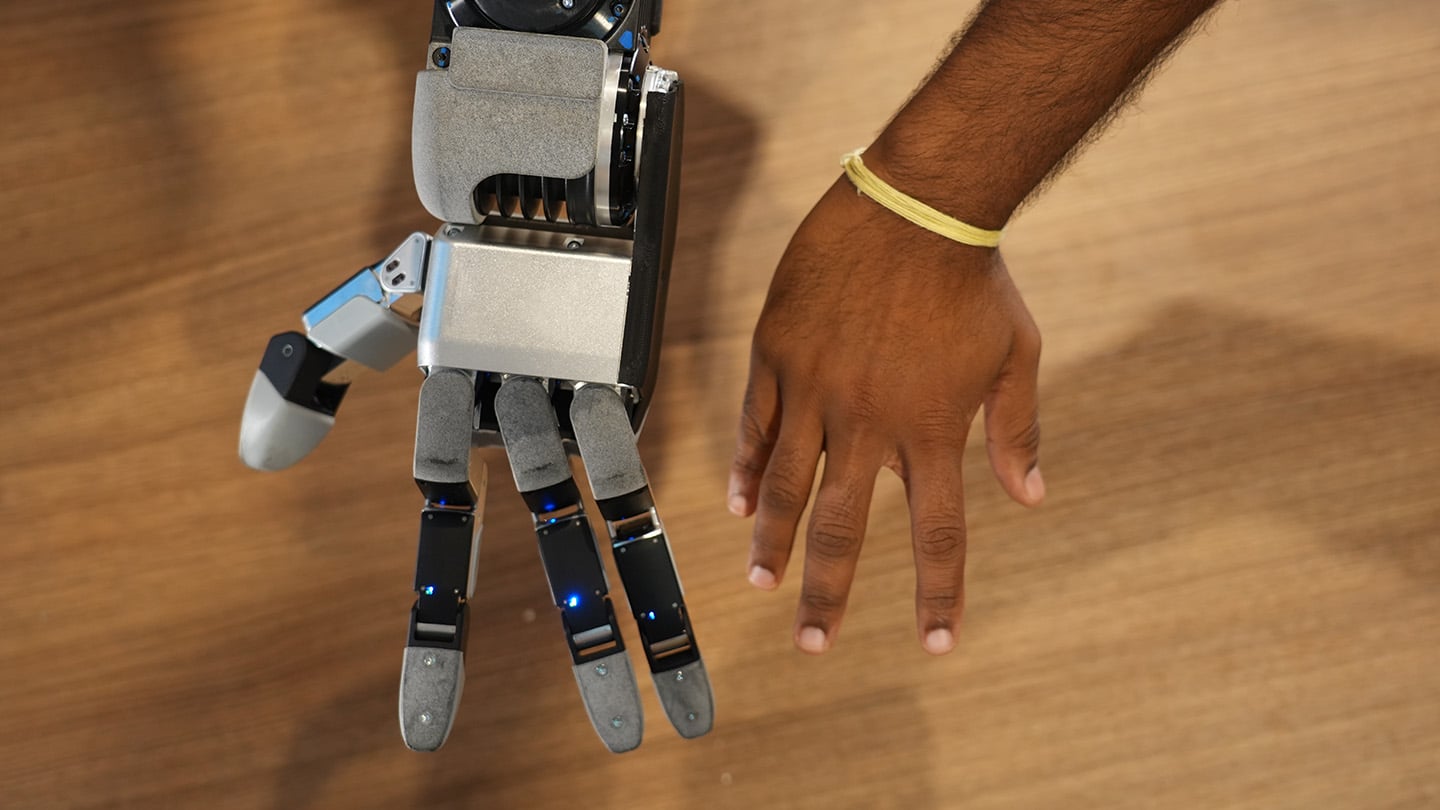
Keupayaan tangan Atlas bukan sekadar memegang objek ringan, tetapi juga mampu mengangkat beban lebih 100 paun (~45 kg) serta menggunakan alat yang biasa diguna manusia dengan berkesan.
Sensor sentuhan terbina membantu robot ini mengenal pasti interaksi halus, manakala sistem simulasi berketepatan tinggi menyokong pembelajaran pengukuhan (reinforcement learning) dari simulasi ke dunia nyata.
Pendekatan ini membolehkan Atlas beradaptasi dengan tugas kompleks seperti mengendalikan kabel, memilih objek dalam bekas, dan menggunakan pelbagai alat.
Boston Dynamics menekankan bahawa masa depan robot humanoid bukan sekadar meniru tangan manusia, tetapi mencipta tangan yang optimum untuk kerja sebenar dengan gabungan ketahanan, ketangkasan, dan kebolehan menggunakan alat.
{suggest}